


MPC-ohjaus
Mallin ennustava ohjaus (MPC) on kehittynyt 1970-luvulla teollisissa prosesseissa sovelletun heuristisen ohjausalgoritmin alkuperästä uudeksi akateemiseksi tieteenalaksi, jolla on rikas teoreettinen ja käytännön sisältö.
Ennakoiva ohjaus ratkaisee optimointivaatimuksiin liittyvät ohjausongelmat. Viimeisten 30 vuoden aikana ennakoivan ohjauksen menestys monimutkaisissa teollisissa prosesseissa on täysin osoittanut sen valtavat mahdollisuudet käsitellä monimutkaisia rajoitettuja optimointiohjausongelmia.
MPC-ohjaus on reaaliaikainen-suljetun{1}}silmukan optimoinnin ohjausmenetelmä. Tämän algoritmin ensisijainen etu on iteratiivinen online-toiminta, joka saa jatkuvasti nykyiset optimaaliset ohjaussuureet. Lisäksi se voi luoda objektiivisia toimintoja, jotka täyttävät useita rajoituksia, kuten ajoneuvon toimilaitteet, luisto ja dynamiikka.
Sen seurantakyky on kuitenkin erittäin herkkä ennustavan mallin tarkkuudelle. Lisäksi epälineaarisen mallin ennustavan ohjauksen korkeiden laskentavaatimusten vuoksi se ei sovellu nopeaan-ajoympäristöön.
Tällä hetkellä monet tutkijat ovat linearisoineet epälineaarisia ajoneuvomalleja, mutta tämä varmistaa vain seurantatarkkuuden ajoneuvon ja renkaiden lineaarisilla alueilla.
MPC-ohjaimet, jotka tunnetaan myös rullaavina{0}}aikatoimialueen ohjaimina, ottavat huomioon ohjausjärjestelmän epälineaarisen dynaamisen mallin ja ennustavat järjestelmän lähtökäyttäytymistä tulevalla aikavälillä. Ratkaisemalla rajoitetun optimaalisen ohjausongelman järjestelmä minimoi seurantavirheen tulevalla aikavälillä tehden tästä menetelmästä vankan.
Mallin ennustavissa ohjausalgoritmeissa on ennakoivan mallinnuksen, rullaavan optimoinnin ja takaisinkytkentäkorjauksen perusominaisuudet. Perinteiset tutkimusmenetelmät jättävät usein huomiotta tai yksinkertaistavat kinemaattisia ja dynaamisia rajoituksia, mutta tällaiset rajoitukset vaikuttavat kuitenkin merkittävästi ohjauksen suorituskykyyn.
Mallin ennustavat ohjausmenetelmät voivat eksplisiittisesti sisällyttää ajoneuvon kinemaattiset ja dynaamiset rajoitteet optimoinnin tavoitefunktioon.
Hyödyntämällä MPC:n rullaavia optimointi- ja palautekorjausominaisuuksia, suljetun -silmukan järjestelmän aikaviiveiden vaikutusta voidaan tehokkaasti vähentää tai jopa poistaa. Lisäksi suunnitteluprosessin antamia tulevaisuuden lentoratatietoja voidaan hyödyntää liikkeenohjauksen optimointiin, mikä parantaa ohjauksen suorituskykyä.
Wang Weiran et ai. suunnitteli adaptiivisen ennustavan ohjausmenetelmän, joka perustuu Laguerren funktioihin.
Tämä menetelmä koostuu kahdesta osasta: mukautuvasta MPC-moduulista tarkkaan liikeradan seurantaan ja Laguerre-funktiomoduulista, joka vähentää merkittävästi laskennan määrää.
Adaptiivisessa MPC-moduulissa otetaan käyttöön rekursiivinen pienimmän neliösumman algoritmi tunnistamaan järjestelmän malliparametrit, mikä parantaa järjestelmän tarkkuutta ja kestävyyttä. Kuitenkin, kun AUV toimii monimutkaisissa ympäristöissä, tämä menetelmä voi lisätä laskennallista kuormitusta merkittävästi.
Siksi Laguerre-funktiossa ohjaimen tulomuuttujien rekonstruktio otetaan käyttöön tavoitefunktion matriisijärjestyksen vähentämiseksi. Tulokset osoittavat, että tämä menetelmä osoittaa erinomaista suorituskykyä dynamiikan, häiriönkestävyyden ja kestävyyden suhteen, kun seurataan AUV-ratoja pienemmällä laskentakuormalla.
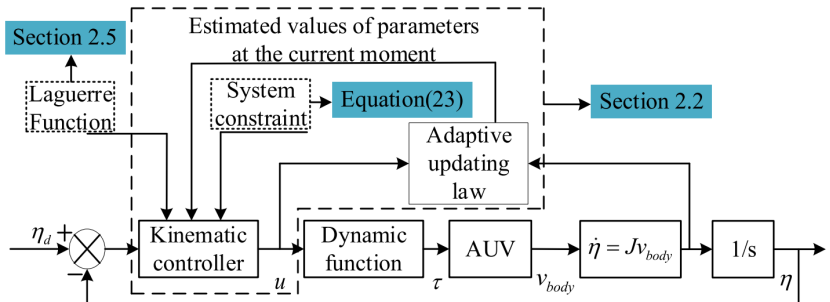 Mukautuva MPC-lohkokaavio
Paden tiivisti puhtaat seuranta-algoritmit, etupyörän palauteohjauksen, takapyörän takaisinkytkennän ohjauksen, Ljapunov-{0}}pohjaisen ohjauksen, lähtöpalautteen linearisoinnin ohjauksen ja MOC-ohjauksen vakauden, ajan monimutkaisuuden, mallin käytön ja oletusten suhteen.
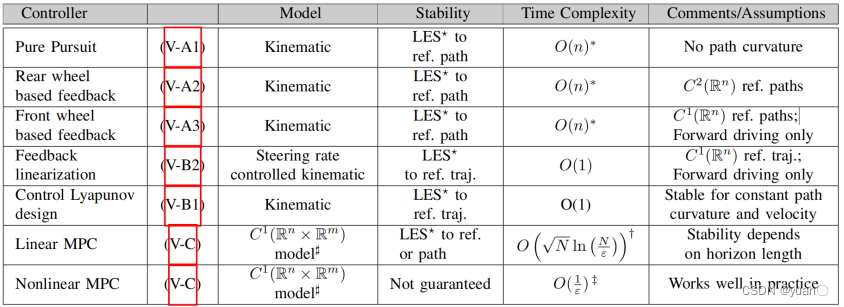 Yhteenveto erilaisista ohjaimista Selite*: Paikallinen eksponentiaalinen vakaus (LES)