Moottorin ohjauksen periaate on moottoritekniikan alan ydin, joka sisältää moottorin toimintaperiaatteen, ohjaustavat ja käytännön sovellukset sekä muut näkökohdat. Nykyaikaisen teollisuuden kehittyessä moottori tärkeänä energian muunnos- ja siirtolaitteena, sen ohjaustarkkuus ja tehokkuus vaikuttavat suoraan koko järjestelmän suorituskykyyn ja tehokkuuteen. Siksi moottorin ohjausperiaatteen perusteellisella ymmärtämisellä ja tutkimisella on tärkeä teoreettinen ja käytännön merkitys.
Ensinnäkin moottorin toimintaperiaate
Moottori on laite, joka muuttaa sähköenergian mekaaniseksi energiaksi ja sen toimintaperiaate perustuu sähkömagneettisen induktion lakiin ja sähkömagneettisen voiman lakiin. Toimintaperiaatteensa mukaan moottori voidaan jakaa kahteen luokkaan: DC-moottori ja AC-moottori.
1. DC-moottorin toimintaperiaate
DC-moottori käyttää tasavirtaa ankkurikäämin ja magneettikentän kelan vuorovaikutuksen läpi, mikä tuottaa vääntömomentin laitteen mekaanisen liikkeen saavuttamiseksi. Sen päärakenne sisältää ankkurin, magneettinavat, harjat ja magneettikentän. Kun tasavirta kulkee ankkurikäämin läpi, se luo magneettikentän, joka on vuorovaikutuksessa ankkurin ja magneettikentän välillä, mikä synnyttää vääntömomentin, joka käynnistää moottorin. DC-moottorin nopeutta voidaan säätää säätämällä ankkurijännitettä tai ankkurivirtaa.
2. Vaihtovirtamoottorin toimintaperiaate
Vaihtovirtamoottori on laite, joka käyttää vaihtovirtavirran jatkuvaa muutosta pyörivän magneettikentän luomiseen, mikä toteuttaa mekaanisen liikkeen. Pyörivän magneettikentän muodostamisen periaatteen mukaan AC-moottori voidaan jakaa kahteen tyyppiin asynkroniseen moottoriin ja synkroniseen moottoriin. Asynkroniset moottorit (tunnetaan myös oikosulkumoottoreina) perustuvat sähkömagneettisen induktion periaatteeseen. Kun vaihtovirta kulkee staattorin käämien läpi, staattoriin muodostuu pyörivä magneettikenttä, ja roottori on vuorovaikutuksessa pyörivän magneettikentän kanssa induktiovaikutuksen vuoksi, jolloin syntyy pyörivä vääntömomentti moottorin käyttämiseksi. Synkroninen moottori perustuu moottorin nopeuteen ja virtalähteen taajuuteen, jolla on kiinteä suhteellinen suhde moottorin välillä, sen nopeus ja virransyöttötaajuus on tiukasti synkronoitu.
Toiseksi moottorin ohjausmenetelmät
Moottorin ohjausmenetelmiä ovat pääasiassa nopeuden, käynnistyksen ja jarrutuksen ohjaus. Nämä ohjausmenetelmät ja niiden periaatteet kuvataan yksityiskohtaisesti alla.
1. nopeuden säätö
Nopeudensäätö on moottorin ohjauksen tärkein ja monimutkaisin osa. On olemassa useita nopeudensäätömenetelmiä, mukaan lukien vastusjännitteen jakonopeuden säätö, taajuusmuunnosnopeuden säätö ja vektoriohjaus. Resistanssijännitteen jakonopeuden säätö on menetelmä moottorin nopeuden alentamiseksi muuttamalla moottorin virransyöttöjännitettä, tämä menetelmä on yksinkertainen ja helppo toteuttaa, mutta vähemmän tehokas. Taajuusmuunnosnopeuden säätö on menetelmä moottorin nopeuden säätämiseksi muuttamalla virtalähteen toimittaman vaihtovirran taajuutta, tämä menetelmä voi toteuttaa laajan nopeusalueen ja korkean hyötysuhteen. Vektoriohjaus on edistyneempi ohjausmenetelmä, joka toteuttaa moottorin nopeuden ja vääntömomentin tarkan säädön säätämällä tarkasti moottorin virtaa ja magneettikenttää ja sopii tilanteisiin, joissa moottorin suorituskyvylle on korkeampi vaatimus.
2. Käynnistyksen ohjaus
Käynnistysohjaus on moottorin ohjausta prosessissa kiinteästä tilasta käyntitilaan. Asynkronisilla moottoreilla sen käynnistysmomentti on pieni, joten on tarpeen käyttää joitain erikoismenetelmiä tasaisen käynnistyksen toteuttamiseksi. Yleisiä käynnistyksen ohjausmenetelmiä ovat suorakäynnistys, alennettu jännitekäynnistys ja pehmeä käynnistys. Vaikka suora käynnistys on yksinkertainen, käynnistysvirta on suuri ja vaikutus sähköverkkoon on suuri; alennettu jännite käynnistys on vähentää käynnistysvirtaa vähentämällä syöttöjännitettä; pehmeä käynnistys on tehoelektroniikkalaitteiden käyttöä moottorin käynnistysprosessin sujuvan hallinnan saavuttamiseksi.
3. Jarrujen hallinta
Jarruohjaus on moottorin ohjaamista käynnissä olevasta tilasta paikallaan olevaan tilaan prosessin aikana. Jarrujen ohjausmenetelmillä on useita menetelmiä, mukaan lukien energiajarrutus, peruutusjarrutus ja takajarrutus-. Energiankulutusjarrutus tapahtuu moottorin staattorikäämin kautta tasavirtaan jarrutusmomentin tuottamiseksi; käänteinen jarrutus tapahtuu muuttamalla moottorin virransyötön vaihejärjestystä tuottamaan päinvastainen pyörimissuunta moottorin vääntömomentilla jarrutuksen saavuttamiseksi; syöttö-takaisinjarrutus tarkoittaa moottorin tuottavien ominaisuuksien käyttöä, jolloin mekaaninen energia muunnetaan sähköenergiaksi ja syötetään takaisin verkkoon jarrutuksen aikaansaamiseksi.
Kolmanneksi moottorin ohjauspiirikaavio
1. Kestomagneettimoottorin ohjauspiirikaavio
Tämä on kestomagneettimoottorin ohjauspiirin kaavio. Tätä piiriä käytetään kestomagneettiohjauksen ohjaamiseen. Piiri käyttää AC-triac-kytkinelementtejä kommutointiominaisuuksien parantamiseksi, koska kestomagneettimoottorit ovat generaattoreita ja tavallisia triac-kytkinelementtejä on vaikea kommutoida kunnolla. Kestomagneettimoottorit vaativat täyden-aaltotason tasasuuntauksen.
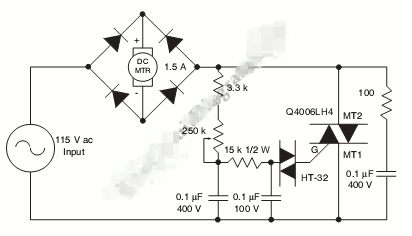
AC-kaksisuuntaiset tyristorit on kytketty sarjaan tasasuuntaajasillan AC-tulopuolella. Kriittisin osa SCR:n asentamisessa sillan tasavirtapuolelle on viivästetty käynnistys-ja ajoitus lähellä puolijakson- loppua. Piiri tarjoaa laajan-alueen ohjauksen, jotta AC-triac-kytkinelementti voidaan laukaista nopeasti tai alhaisella johtavuudella pienillä moottoreilla. AC-vastuksen ja tasasuuntaajan jännitearvot ovat samanlaiset. Kaikki perustuvat todelliseen moottorin kuormitukseen ja verkkojännitevaatimuksiin.
2. 555 IC PWM -moottorin ohjauspiirikaavio virranrajoittimella
Nopeiden moottorin nopeuden muutosten ja moottorin suunnan vaihtamiseksi neljä lähtöä ohjaavat MOSFET H- -siltaa. N--kanavaiset laitteet ovat alemman kiskon tehon MOSFETejä ja P--kanavat ovat ylemmän kiskon tehon MOSFETejä. niitä kaikkia ohjaa TC4469.
Piensarjan vastukset auttavat estämään portin värähtelyjä ja hidastavat alemman kiskon laitteen siirtymäaikaa, mikä auttaa pitämään ylemmän laitteen pois päältä. Vastuksenjakajia ja edullisia-kustannustason-siirtotransistoreja voidaan helposti ja taloudellisesti lisätä ylläpitämään ylemmän-kiskon MOSFETin 15 VDC:n hilaohjausta, jotta moottorin jännitteet ylittävät 12 VDC.
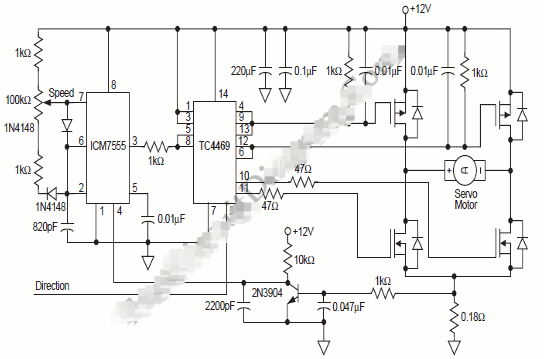
Yli 15 VDC:n jännitteillä yksinkertainen lineaarinen säädin voi antaa niille virran positiivisesta moottorinsyötöstä, koska ICM7555 ja TC4469 vaativat mitätöntä virtaa. Voimme käyttää Zener-diodia suojataksemme porttia tehotransienteilta. Kun alempi MOSFET samassa siltavarressa on "päällä", korkea dV/dT syntyy ja portti-lähdekondensaattoriin- auttaa pitämään ylemmän MOSFETin "pois päältä". Toinen ratkaisu tähän tilanteeseen on pitää ylemmän MOSFETin hilaohjausimpedanssi alhaisena "OFF"-tilassa.
H-sillan maadoitusnastan tunnistusvastus tarjoaa yksinkertaisen tavan tunnistaa moottorin virta pulssi kerrallaan riippumatta siitä, pyöriikö moottori eteenpäin vai taaksepäin. Tämä signaali suodatetaan ja syötetään ICM7555:een PWM-muodostuksen estämiseksi, kun moottorin virta ylittää sallitun arvon.
3. askelmoottorin ohjauspiirikaavio
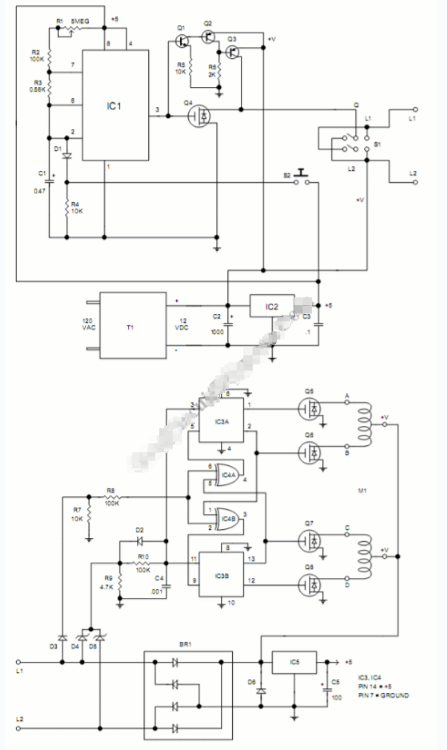
Askelmoottorit tarjoavat yksinkertaisen, edullisen-ja tarkan asennonhallinnan. Askelmoottoria voidaan käyttää piirillä, joka on asennettu moottorin lähelle ja ohjata kauko-ohjainpiirillä pitkän kaapelin kautta. Piiri on mielenkiintoinen siinä mielessä, että teho sekä moottoriin että ohjainpiiriin välitetään kahdella johdolla, jotka myös välittävät ohjaussignaalit.
LMC555 CMOS-ajastimen integroitu piiri (IC1) tuottaa 200 mikrosekunnin pulssin askelmoottorille ja ohjaa sen nopeutta. Moottorin nopeutta voidaan muuttaa muuttamalla tämän pulssin taajuutta ja tätä tarkoitusta varten on varustettu R1-muuttuva vastus. IC1:n (nasta 3) lähdössä negatiivinen kellopulssi ohjaa IRL530N (Q1) -teho-FET:n porttia, joka sulkee välittömästi ja irrottaa ohjainkortin maadosta. Tämä sähkökatkos lähettää signaalin moottorin kuljettajalle, jotta hän sammuttaa moottorin. Pyörimissuuntaa ohjataan ohjainpiiriin liitäntöjen L1 ja L2 kautta syötetyn jännitteen polariteetilla.
MPSA05-bipolaarinen NPN-transistori Q2 ja MPSA55-PNP-transistorit Q3 ja Q4 invertoivat pulssit nastasta 3 ja nostavat Q1:n nielun korkealle, kun Q1 on kytketty pois päältä. Vipukytkin S1 asettaa suuntansa vaihtamalla napaisuutta. Painike S2 käynnistää ja pysäyttää moottorin kääntämällä kellon päälle ja pois.
4. PWM-moottorin ohjauspiirikaavio eteenpäin-, peruutus- ja jarrutoiminnolla
Tämä PWM-moottorin ohjauspiiri tarjoaa erilaisia ohjauksia tasavirtamoottorille. Voit ohjata tasavirtamoottoria eteenpäin, peruuttaa tai jarruttaa, kunnes se pysähtyy.
Piiri käyttää MOSFETS-siltaa moottorin ohjaamiseen, jota ohjataan useilla logiikkaporteilla ja pienillä bipolaarisilla transistoreilla. Moottorin jännite voi olla 10-20 volttia ja virran tulee olla enintään 8 ampeeria. MOSFETit tulee varustaa asianmukaisilla jäähdytyselementeillä. V+-tulon tulee saada virtaa tasavirtamoottorin käyttöjännitteestä (10-20 volttia). Vaikka MOSFET on suunniteltu 100 voltin toimintaan, voit käyttää enintään 20 volttia, koska tätä jännitettä käytetään myös portin ohjaamiseen, joka on normaalisti rajoitettu 20 volttiin. Tämän syöttöjännitteen minimiarvo on 10 volttia, koska portti ei avaudu kokonaan, jos jännite putoaa alle 10 voltin. Voit valita useista 10-20 voltin tasavirtamoottoreista tähän sovellukseen.