


Käyttäjien ja herkkien elektronisten komponenttien eristäminen on tärkeä näkökohta moottorin ohjausjärjestelmille. Turvallisuuden eristämistä käytetään käyttäjien suojaamiseen haitallisilta jännitteiltä, kun taas toiminnallinen eristäminen on erityisesti suunniteltu suojaamaan laitteita ja laitteita. Moottorin ohjausjärjestelmät voivat sisältää laajan valikoiman eristyslaitteita, kuten eristettyjä portinohjaimia käyttöpiireissä; eristetyt ADC: t, vahvistimet ja anturit havaitsemispiireissä; ja eristetty SPI, RS -485 ja tavanomaiset digitaaliset eristimet viestintäpiireissä. Näiden laitteiden huolellinen valinta sekä turvallisuussyistä että suorituskyvyn optimoimiseksi.
Vaikka eristäminen on tärkeä järjestelmän huomioon ottaminen, sillä on haittoja: se voi lisätä virrankulutusta, datan siirtäminen eristysesteiden yli luo viivästyksiä ja se voi lisätä järjestelmän kustannuksia. Järjestelmäsuunnittelijat ovat perinteisesti kääntyneet optisiin eristysratkaisuihin, jotka olivat monien vuosien ajan paras valinta järjestelmän eristämiseen.
Viimeisen vuosikymmenen aikana magneettisiin (muuntajansiirto) -menetelmiin perustuvat digitaaliset eristimet ovat tarjonneet elinkelpoisen ja monissa tapauksissa paremman vaihtoehdon; Järjestelmän kannalta ne tarjoavat myös etuja, joita järjestelmäsuunnittelijat eivät ehkä ole tunnistaneet. Seuraavaksi kuvataan kaksi eristysratkaisua, keskittyen magneettisen eristyksen tarjoaman viiveen ajoituksen suorituskyvyn parannuksiin ja motorisen ohjaussovelluksen tuloksena oleviin hyötyihin järjestelmän tasolla.
Eristysmenetelmät
Opticuppelit hyödyntävät valoa ensisijaisena lähetysmenetelmänä, kuten kuvassa 1 esitetään. Lähettävä puoli koostuu LEDistä, jonka korkea taso signaali kääntää LED: n päälle ja matalan tason signaalin kääntäminen LED: n pois päältä. Vastaanottava puoli käyttää fotodetektoria muuttamaan vastaanotetun valon signaalin takaisin sähköiseksi signaaliksi. Eristäminen saadaan plastisoitulla materiaalilla LED- ja fotodeteektorien välillä, mutta sitä voidaan parantaa myös käyttämällä ylimääräistä eristyskerroksia (yleensä polymeeripohjainen).
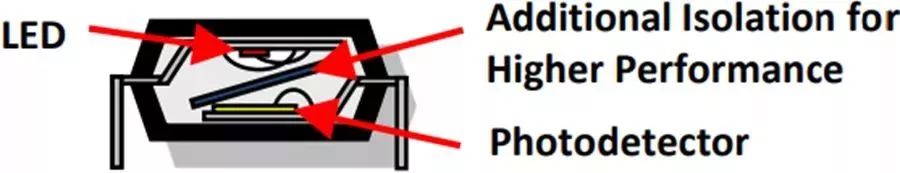
Kuva 1. Optocoppler -rakenne
Yksi suurimmista optokoiden haittoista on, että LED -ikääntyminen, joka voi ajaa siirtoominaisuuksia; Suunnittelijoiden on harkittava tätä lisäkysymystä. LED -ikääntyminen aiheuttaa ajoituksen suorituskyvyn ajan myötä ja lämpötilan. Seurauksena on, että signalointi- ja nousu-/pudotusaikat vaikuttavat, monimutkaamalla suunnittelua, etenkin kun otetaan huomioon ongelmat, joita käsitellään myöhemmin tässä asiakirjassa.
Optocopplers -suorituskyvyn skaalaus on myös rajallinen. Tiedonsiirtonopeuksien lisäämiseksi optokokolle liittyvä loiskapasitanssiongelma on voitettava, mikä johtaa suurempaan virrankulutukseen. Parasiittinen kapasitanssi tarjoaa myös kytkentämekanismin, joka aiheuttaa optokokoonpanopohjaisten eristyslaitteiden olevan ala-arvoisia CMTI: tä (yhteisen moodin transientti immuniteetti) suorituskyky kilpaileviin ratkaisuihin.
Magneettiset eristäjät (muuntajapohjaiset) ovat olleet laajamittaisessa käytössä yli vuosikymmenen ajan ja ovat kelvollinen vaihtoehto optikokoisille. Nämä eristimet perustuvat tavanomaiseen CMOS-tekniikkaan ja käyttävät magneettisen siirtoperiaatetta eristyskerroksen kanssa, joka koostuu polyimidistä tai piilikondioksidista, kuten kuviossa 2 esitetään. Matalan tason virta siirretään kelan läpi, joka tuottaa magneettikentän, joka kulkee eristysesteen läpi ja indusoi virran toisella kelalla. Tavanomaisen CMOS -rakenteen käytön vuoksi se tarjoaa merkittäviä etuja virrankulutuksen ja nopeuden suhteen, eikä se kärsi optokokoihin liittyvistä elinikäisten poikkeamien ongelmista. Lisäksi muuntajapohjaisen eristimen CMTI-suorituskyky on parempi kuin OptoCouler-pohjaisen eristimen.
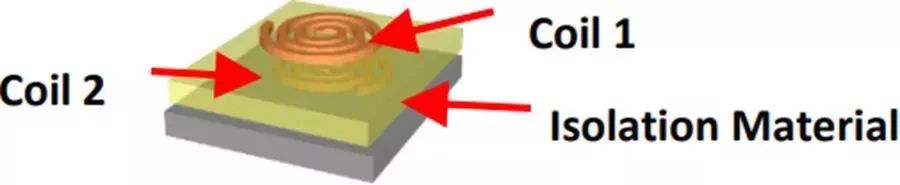
Kuva 2. Magneettinen muuntajarakenne
Muuntajapohjaiset eristäjät sallivat myös tavanomaisten signaalinkäsittelymoduulien käytön (väärien tulojen siirron estämiseksi) ja edistyneiden lähetyskoodekekanismien lähettämisen. Tämä mahdollistaa kaksisuuntaisen tiedonsiirron, erilaisten koodausjärjestelmien käytön virrankulutuksen optimoimiseksi verrattuna lähetysnopeuteen, samoin kuin nopeamman ja johdonmukaisemman kriittisten signaalien siirron esteen toiseen päähän.
Viivästysominaisuuksien vertailu
Tärkeä, mutta usein huomiotta jätetty ominaisuus kaikille eristimille on niiden siirtoviive. Tämä ominaisuus mittaa signaalin, joka voi olla käyttösignaali tai vian havaitsemissignaali, se on este kumpaankin suuntaan. Siirtoviive vaihtelee suuresti tekniikasta riippuen. Tyypillisiä viivearvoja yleensä tarjotaan, mutta järjestelmäsuunnittelijat ovat erityisen kiinnostuneita maksimivihreistä, mikä on tärkeä ominaisuus, joka on otettava huomioon suunnitellessaan moottorin ohjausjärjestelmää. Esimerkkejä siirtoviiveen ja viivepoikkeamien arvoista optikokoisille ja magneettisesti eristetyille portinohjaimille on esitetty taulukossa 1.
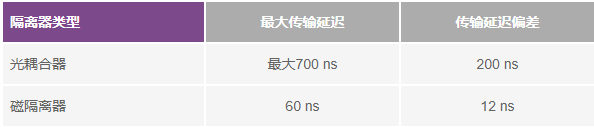
Taulukko 1: Opticoplersin ja magneettisten eristysten tyypilliset viiveominaisuudet
Kuten taulukossa 1 esitetään, magneettisella eristyksellä on merkittäviä etuja maksimaalisen viiveen ja viiveen toistettavuuden (poikkeaman) suhteen. Seurauksena on, että moottorin valvontasuunnittelijoilla on enemmän luottamusta malleihinsa, eikä heidän tarvitse lisätä ajoitusmarginaaleja Gate -kuljettajan ominaisuuksien vastaamiseksi. Tällä on erittäin tärkeitä vaikutuksia moottorin ohjausjärjestelmien suorituskykyyn ja turvallisuuteen.
Järjestelmän vaikutukset moottorin ohjausjärjestelmiin
Kuvio 3 esittää tyypillisen kolmivaiheisen invertterin, jota käytetään AC-moottorin ohjaussovelluksessa. Tätä taajuusmuuttajaa syötetään tasavirtaväylästä, jossa tasavirtasyöttö luodaan tyypillisesti suoraan vaihtovirtasyöttöstä diodisillan tasasuuntaajan ja kapasitiivisen/induktiivisen kapacitiivisen suodattimen kautta. Useimmissa teollisissa sovelluksissa tasavirtaväylän jännite on 300
V - 1000 V -alue. Pulssin leveyden modulaatiojärjestelmää (PWM) käytetään kytkemiseen tehon transistorien tyypillisellä taajuudella 5 kHz - 10
KHz Tyypillinen taajuus kytkemällä tehotransistorit T1-T6 muuttuvan jännitteen, muuttuvan taajuuden, kolmivaiheisen sinimuotoisen vaihtojännitteen tuottamiseksi moottoriliittimissä.
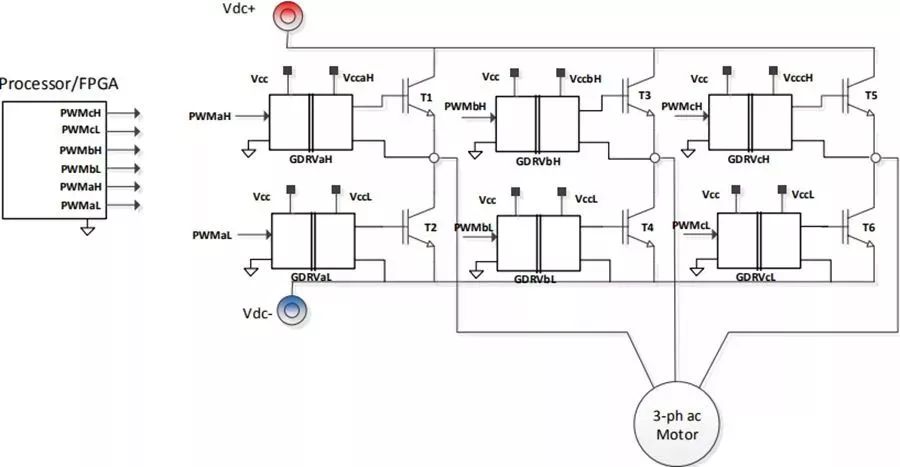
Kuva 3. Kolmivaiheinen invertteri moottorin ohjaussovelluksissa
PWM -signaalit (esim. PWMAH ja PWMAL) luodaan moottorin ohjaimessa (tyypillisesti suoritetaan prosessorilla ja/tai FPGA: lla). Nämä signaalit ovat tyypillisesti matalajännitesignaaleja, jotka ovat yhteisiä perusteita prosessorin kanssa. Jotta voimatransistorit kytketään oikein päälle ja pois päältä, logiikkatason signaalien jännitetaso ja virran käyttökyky on monistettava ja lisäksi siirrettävä siten, että maaperän referenssi on kyseisen voimansiirto -transistorin säteilevällä navalla. Järjestelmän prosessorin sijainnista riippuen nämä signaalit voivat myös vaatia turvallisuuseristystä.
Portti -ohjaimet (kuten GDRVV ja GDRVAH kuvassa 3) suorittavat tämän toiminnon. Jokainen portinohjaimen IC vaatii ensisijaisen toimitusjännitteen, joka viitataan prosessorin maahan ja transistorin emitteriin viitattu toissijainen varuste. Toissijaisen tarjonnan jännitetason on kyettävä kytkemään voiman transistorit päälle (tyypillisesti 15
V) ja niillä on tarpeeksi virrankäyttökykyä lataamaan ja purkamaan transistoriportit.
Inverter kuollut aika
Tehon transistoreilla on rajallinen kytkentäaika, joten kuollut aika on asetettava pulssin leveyden modulaatio -aaltomuotoon ylemmän ja alemman sillan transistorien välillä, kuten kuviossa 4 esitetään. Tämä on estää molempia transistoreita kytkemästä vahingossa päälle samanaikaisesti, aiheuttaen oikosulkua korkean jännitteen DC -väylässä. Kuolleen ajan pituus määritetään kahdella tekijällä: transistorin kytkentäaika ja portin ohjaimen siirtoviiveen epäsuhta (mukaan lukien kaikki erimielisyydet). Toisin sanoen, kuolleiden on otettava huomioon kaikki PWM -signaalin lähetysajan erot prosessorista transistoriportteihin ylemmän ja alemman sillan portin kuljettajien välillä.
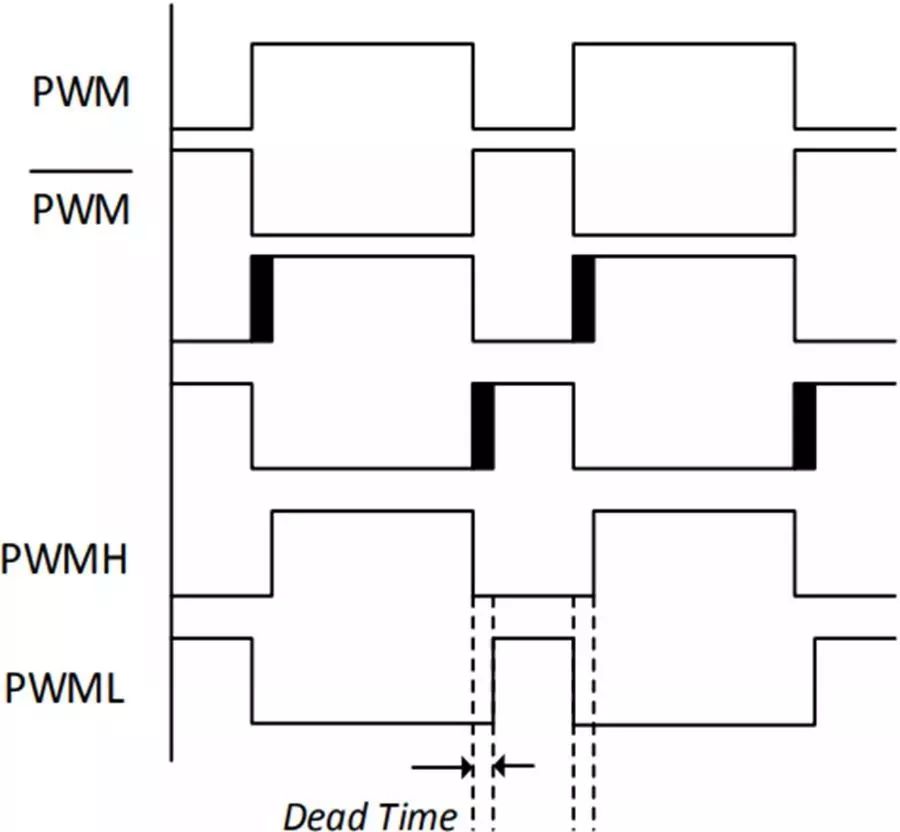
Kuva 4. Kuolleen ajan interpolointi
Kuollut aika vaikuttaa moottoriin kohdistuvaan keskimääräiseen jännitteeseen, etenkin alhaisella nopeudella. Itse asiassa kuollut aika esittelee seuraavat virheenjännitteet, jotka ovat suunnilleen vakioita:
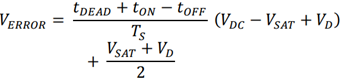
Jos Verror on virhejännite, TDEAD on kuollut aika, ton ja toff ovat transistorin kääntö- ja sammutusviiveajat, TS on PWM-kytkentäjakso, VDC on tasavirtaväylän jännitteet, VSAT on voimansiirtojännitteen pudotus voiman transistorin ja VD on diodin johdon jännite.
Kun vaihevirta muuttaa suuntaa, virhejännite muuttaa polaarisuutta siten, että kun viivavirta ylittää nollan, moottorin välijännite muuttuu askeleen. Tämä aiheuttaa harmonisia sinimuotoisessa perusjännitteessä, joka puolestaan tuottaa moottorin harmonisia virtoja. Tämä on erityisen tärkeä kysymys suuremmille, matala impedanssimoottoreille, joita käytetään avoimen silmukan asemissa, joissa harmoniset virrat voivat olla merkittäviä, mikä johtaa vähätaajuuteen värähtelyyn, vääntömomentin aaltoiluun ja harmoniseen lämmitykseen.
Kuolleella ajalla on vakavin vaikutus moottorin lähtöjännitteen vääristymiseen seuraavissa olosuhteissa:
Korkea tasavirtaväylän jännite
Pitkä kuollut aika
Korkea kytkentätaajuus
Hitaasopimus, etenkin avoimen silmukan asemissa
Matalan nopeuden toiminta on tärkeä, koska tässä tilassa käytetty moottorin jännite on joka tapauksessa erittäin alhainen, ja kuolleesta ajasta johtuva virhejännite voi olla merkittävä osa käytetystä moottorijännitteestä. Lisäksi virhejännitteestä johtuva vääristymävärinän vaikutus on vielä haitallisempi, koska järjestelmän hitauden suodattaminen on saatavana vain suuremmalla nopeudella.
Kaikista näistä parametreista kuollut ajan pituus on ainoa, johon eristetty portinkuljettajatekniikka vaikuttaa. Osa kuolleesta ajan pituudesta määritetään voiman transistorin kytkentäviiveaikaan, mutta loput liittyvät etenemisviiveen epäsuhta. Tässä suhteessa optiset eristimet ovat selvästi huonompia kuin magneettinen eristystekniikka.
Sovellusesimerkit
Kuolleen ajan vaikutuksen havainnollistamiseksi moottorin sähköisissä vääristymisissä on annettu tulokset avoimen silmukan moottorivetolle, joka perustuu kolmivaiheiseen invertteriin.
Inverterin portin ohjain käyttää magneettista eristäjää ADI Corporationista
(ADUM4223ADUM4223) IRG7PH46UDPBF1200VIGBT: n ajamiseksi suoraan DC-väyläjänniteellä 700 V. Invertteri ajaa kolmivaiheisen induktiomoottorin avoimen silmukan V/F-ohjaustilassa. Linjajännite ja vaihevirrat mitataan erikseen käyttämällä resistiivistä jännitteenjakajaa ja šuntivastusta yhdessä eristetyn ∑-∆-modulaattorin kanssa (myös ADI: n AD7403). Kunkin modulaattorin yksikkötietovirrat lähetetään ohjausprosessorille
(ADI: n ADSP-CM408) Jos tiedot suodatetaan ja poistetaan, jotta saadaan aikaan jännite- ja virran signaalien tarkkoja esityksiä.
SINC -digitaalisen suodattimen mitattu viivajännitteen lähtö on esitetty kuvassa 5. Varsinainen viivajännite on korkea kytkentätaajuuden aaltomuoto 10 kHz: llä, mutta digitaalinen suodatin suodattaa sen koron matalan taajuuden osan näyttämiseksi. Vastaavat moottorivaihevirrat on esitetty kuvassa 6
Näytetään.
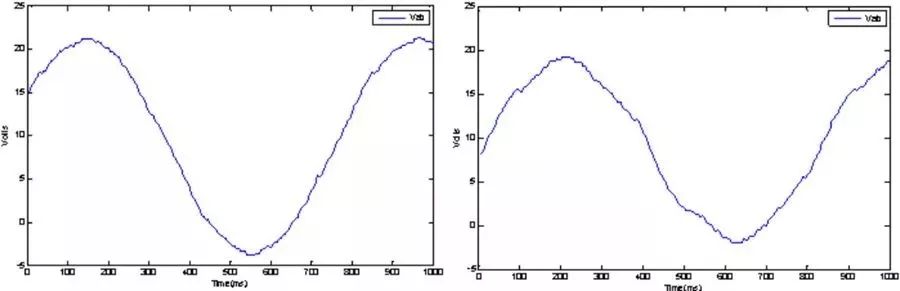
Kuva 5. Mitattu väliviivajännite: (vasen) 500 ns kuollut aika; (oikea) 1 µs kuollut aika
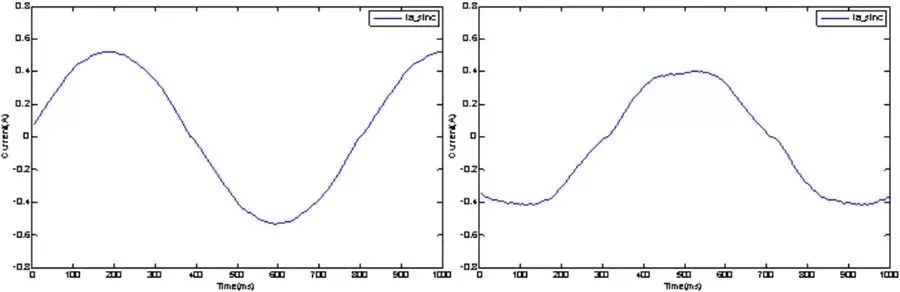
Kuva 6. Mitatut moottorivirrat: (vasen) 500 ns kuollut aika; (oikea) 1 um kuollut aika
ADUM4223 -portinohjaimen siirtoviiveen epäsuhta on 12ns, joten IGBT -kytkimiseen vaadittavaa absoluuttista vähimmäisaikaista kuollutta. IRIGBTS: lle vähimmäismääräinen kuollut aika voidaan asettaa 500 ns: iin. Kuten vasemmalla olevassa kuvassa voidaan nähdä, jännitteen vääristymä tässä tapauksessa on minimaalinen. Samoin vaihevirrat ovat hyvin sinimuotoisia, joten vääntömomentin aaltoilu on minimaalinen. Oikea kaavio näyttää viivajännite- ja vaihevirran, kun kuolleeksi nostetaan 1 uT: iin. Tämä arvo edustaa paremmin optisesti kytketyn portin ohjaimen tarpeita, joilla on suurempi etenemisviiveen epäsuhta ja ajautuminen. Sekä jännitteen että virran vääristymisen lisääntyminen on merkittävä. Tässä tapauksessa käytetyt induktiomoottorit ovat suhteellisen pienet, korkeat impedanssimoottorit.
Suuremmissa tehon loppukäyttösovelluksissa induktiomoottorin impedanssi on tyypillisesti paljon pienempi, mikä johtaa lisääntyneeseen moottorin virran vääristymiseen ja vääntömomentin aaltoiluun. Vääntömomentti Ripple voi olla haitallisia vaikutuksia monissa sovelluksissa, kuten vähentynyt hissimatkan mukavuus tai laakeri/kytkentä kuluminen mekaanisissa järjestelmissä.
Liiallinen sammutus
Toinen tärkeä kysymys nykyaikaisissa portin ohjaimissa on, kuinka nopeasti prosessorin sammutuskomento voidaan toteuttaa IGBT: ssä. Tämä on tärkeää ylivirta -sammutukselle tilanteissa, joissa ylivirtainen havaitseminen ei ole osa itse portin ohjainta, vaan se toteutetaan osana havaitsemis- ja suodatuspiiriä. Toinen paine tällä alueella on oikosulun lyhentäminen kestävät tehokkaampien IGBT: ien ajan. Tältä osin IGBT-tekniikan suuntaus on vähentää oikosulun kestäviä aikaa teollisuuden standardista, joka on 10 uM-5 uM tai jopa vähemmän. Kuten kuviossa 7 esitetään, ylikuormituspiirit vaativat tyypillisesti muutaman mikrosekunnin lukitsemiseksi vikaan; Tämän havaitsemisajan vähentämiseksi on ryhdyttävä toimenpiteisiin, jotta voidaan pysyä yleisen trendin kanssa. Toinen tärkeä tekijä tällä polulla on etenemisviive prosessorin/FPGA -lähtöstä IGBT -porttiin (portin ohjain).
Jälleen magneettisilla eristimillä on selkeä etu optisiin laitteisiin nähden, koska entisen etenemisviive -arvot ovat hyvin pieniä, tyypillisesti noin 50 ns ja eivät ole enää vaikuttavia tekijöitä. Sitä vastoin OptoCopper -levitysviive on 500N: n luokkaa ja se vastaa merkittävän osan kokonaisajan budjetista.
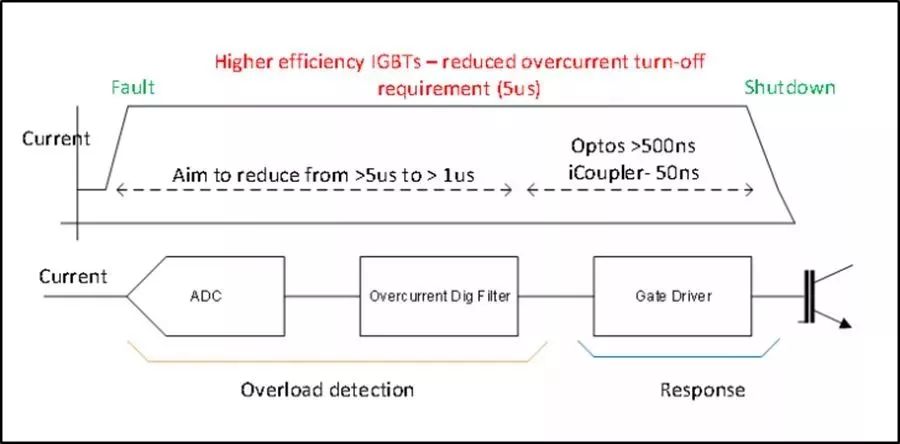
Kuva 7. Vian sammutusajoitus
Moottorin ohjaussovelluksen portinohjaimen sammutusaika on esitetty kuvassa 8, jossa prosessorin sammutuskomento seuraa IGBT -portin emitterisignaalia. Kokonaisviive sammutussignaalin alusta, kunnes IGBT -portin ohjaimen signaali lähestyy 0 on vain 72 ns.
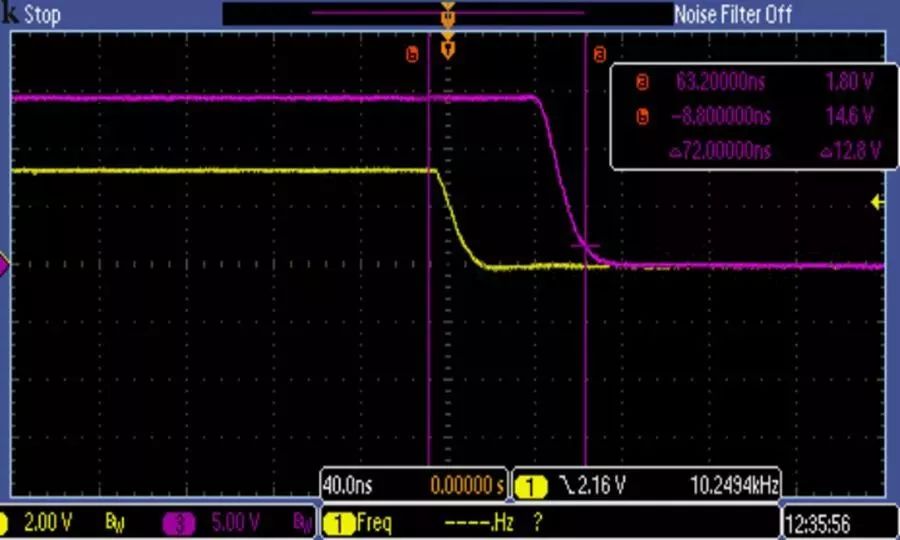
Kuva 8. Ylivirta -sammutusportin ohjaimen ajoitus
Yhteenveto
Kun keskitytään lisääntyneeseen järjestelmän suorituskykyyn, tehokkuuteen ja turvallisuuteen, moottorin ohjausarkkitehdit kohtaavat yhä monimutkaisempia haasteita kestävien järjestelmien suunnittelussa. Vaikka Optocoppler-pohjaiset portti-ohjaimet ovat perinteinen valinta, muuntajapohjaiset ratkaisut eivät ole vain edullisempia virrankulutuksen, nopeuden ja ajanvakauden suhteen, vaan myös, kuten tässä artikkelissa keskustellaan, järjestelmän suorituskyvyn ja turvallisuuden suhteen lyhyempien signaalien viivästymisen vuoksi. Tämän ansiosta suunnittelijat voivat varmasti vähentää kuollutta aikaa ja parantaa järjestelmän suorituskykyä estäen samalla ylemmän ja alemman sillan kytkimet kytkemästä päälle samanaikaisesti.
Lisäksi se tukee nopeampaa vastausta järjestelmäkomentoihin ja virheisiin, mikä parantaa jälleen järjestelmän luotettavuutta ja parantaa turvallisuutta. Nämä edut ottaen huomioon muuntajapohjaiset eristetyistä portinohjaimista on tullut tärkeä vaihtoehto moottorin ohjausjärjestelmän suunnittelulle; Järjestelmäsuunnittelijoita kehotetaan voimakkaasti tekemään laitteen viiveen tärkeästä vaatimuksesta suunnitellessaan seuraavaa projektiaan.